
展开本页目录
开始前准备什么
- 把本题ZIP解压到独立目录,保留原始文件与README中的素材身份。
- 模型步骤需在官方支持的隔离环境、相应权重与硬件中运行;本包不含权重,不承诺Apple本机支持CUDA。
- 本地文件检查使用Python、NumPy/Pillow或Blender;模型运行与素材/格式校验是分开的证据。
- 先打开输入和标定记录
- 选择室内Hypersim而非相对版权重
- 生成真实metric数组后核对单位
- 按原图尺寸使用相机内参
- 明确点云坐标并保存PLY
- 重载点云再抽查前中后结构
- 把几何自检和模型精度分开记录
原创输入、真实参考文件、命令、脚本、运行边界与逐项清单;不含模型权重。
明确哪些材料已运行,哪些目标模型步骤尚未执行。
真实可打开的练习输入或手工参考,均不是目标模型输出。
1. 先打开输入和标定记录
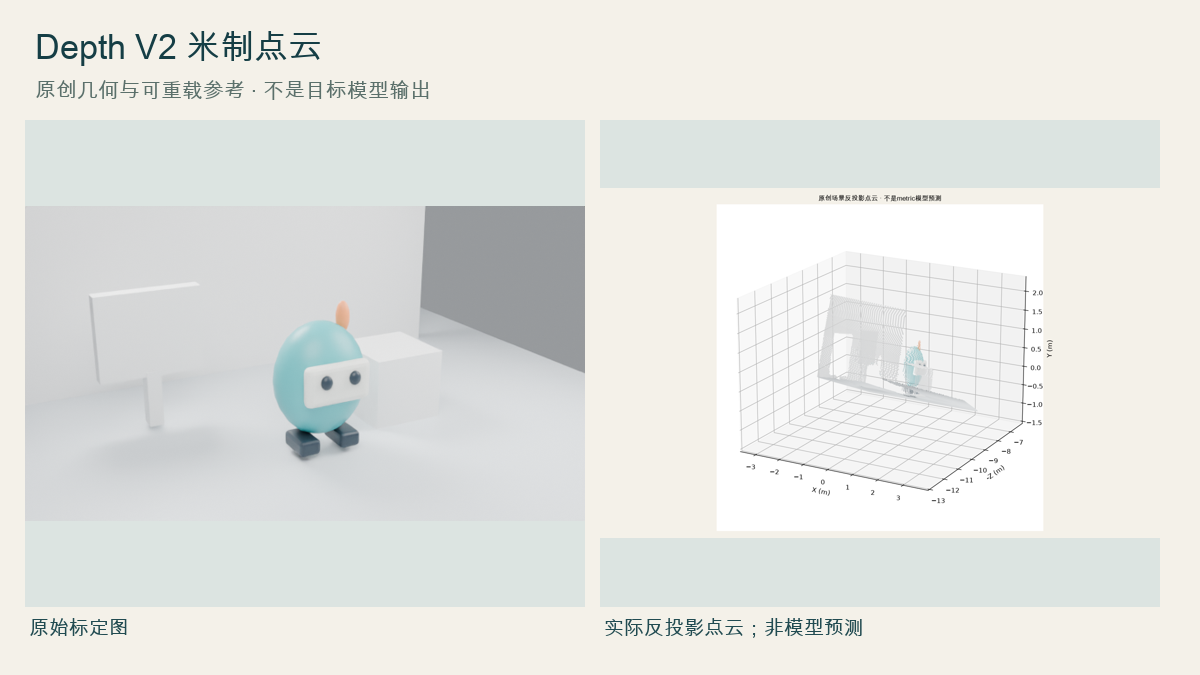
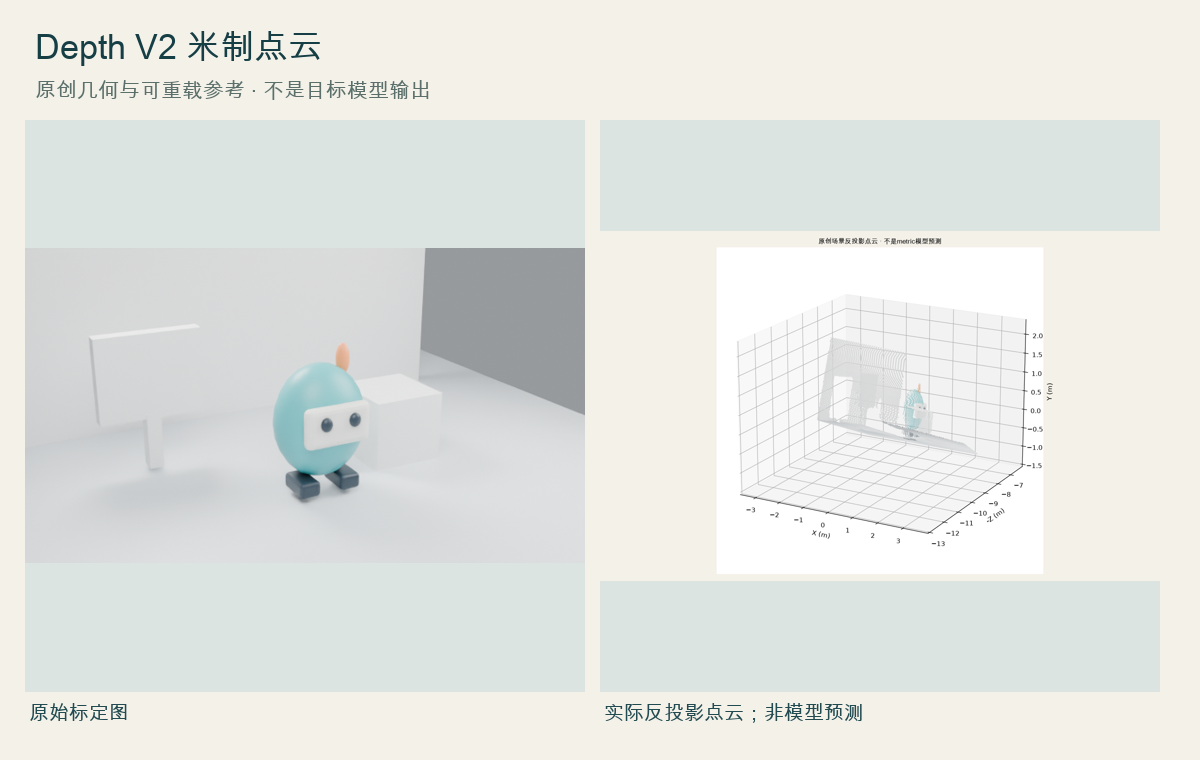
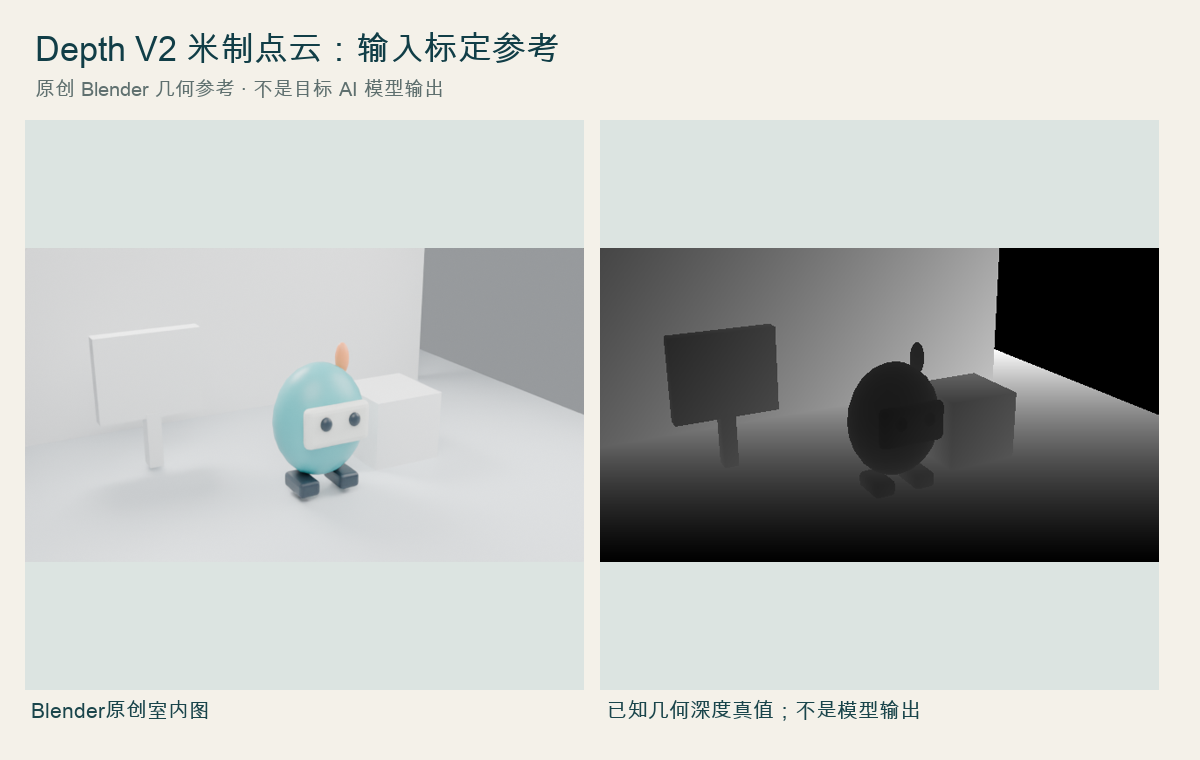
room.png是原创室内场景,room-camera.json记录640×360分辨率与相机内参。其米制几何参考由Blender场景计算,适合验证反投影代码;不能把它标作AI测量结果。
2. 选择室内Hypersim而非相对版权重
进入官方metric_depth分支路径,使用Hypersim室内Small权重与max_depth=20配置;室外VKITTI和普通relative模型不能混用。把实际checkpoint来源和配置写入运行记录。
3. 生成真实metric数组后核对单位
run-depth-v2.py --metric加载metric模型并保存actual-metric-depth.npy。读取有限值、零/负值、范围和尺寸;超出本模型标称范围的点需记录,不能把彩色深度预览的RGB当距离。
commands.md
# 在官方仓库环境运行室内metric模型
python run-depth-v2.py --repo /path/to/Depth-Anything-V2 --metric --checkpoint /path/to/depth_anything_v2_metric_hypersim_vits.pth
python metric-to-pointcloud.py --depth actual-metric-depth.npy --camera room-camera.json --out actual-pointcloud.ply
# 离线几何参考验证,非模型预测
python metric-to-pointcloud.py --depth geometry-reference-depth.npy --out geometry-reprojection.ply
4. 按原图尺寸使用相机内参
metric-to-pointcloud.py按fx、fy、cx、cy计算每像素射线。若推理或图片被裁切/缩放,先相应更新内参;不能仍用640×360的原值重投影另一张尺寸的图。
5. 明确点云坐标并保存PLY
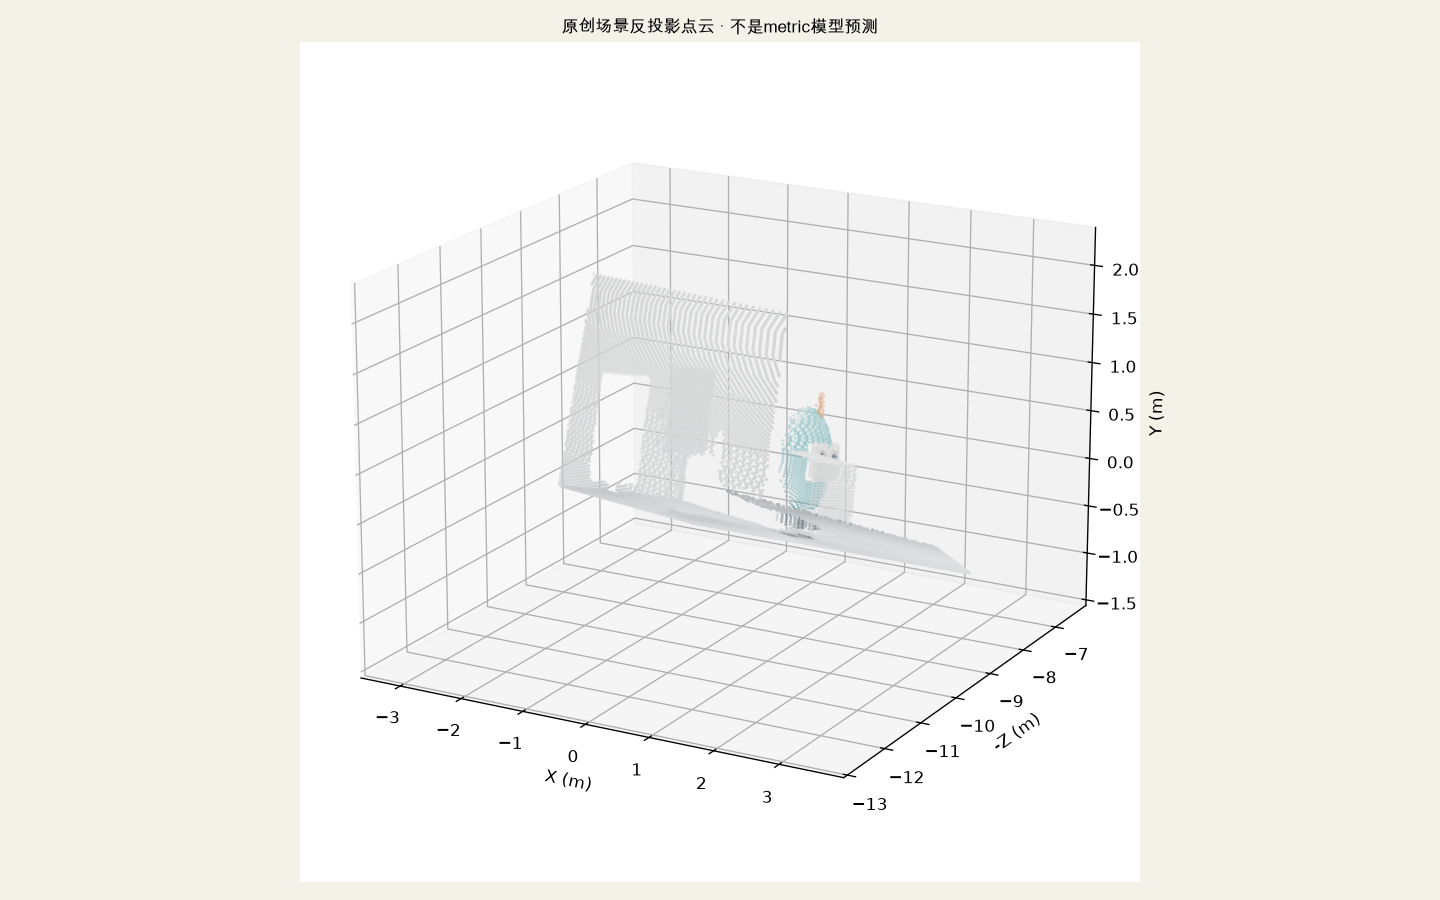
本包输出相机坐标:X向右、Y向上、-Z向前。为了快速查看每4个有效点采样一个,PLY头部点数与实际行数一致;这个采样策略不改变米制预测的单位。
6. 重载点云再抽查前中后结构
在Blender或支持PLY的查看器导入,回看玩具、箱体、后墙的相对位置和尺度。先确认坐标轴,没有看到正面不代表点云为空;单图不可见侧面不会凭空出现。
7. 把几何自检和模型精度分开记录
可先用geometry-reference-depth.npy实际运行反投影脚本,验证文件结构与相机数学,再换actual-metric-depth.npy。几何参考通过只证明管线可读,不证明模型对真实室内物体的距离可靠。
怎样确认已经完成
- 原始输入、人工参考、官方示例和实际模型输出标识分开。
- 保存真实帧号/坐标/对象ID或几何版本,不只凭文件能打开判断质量。
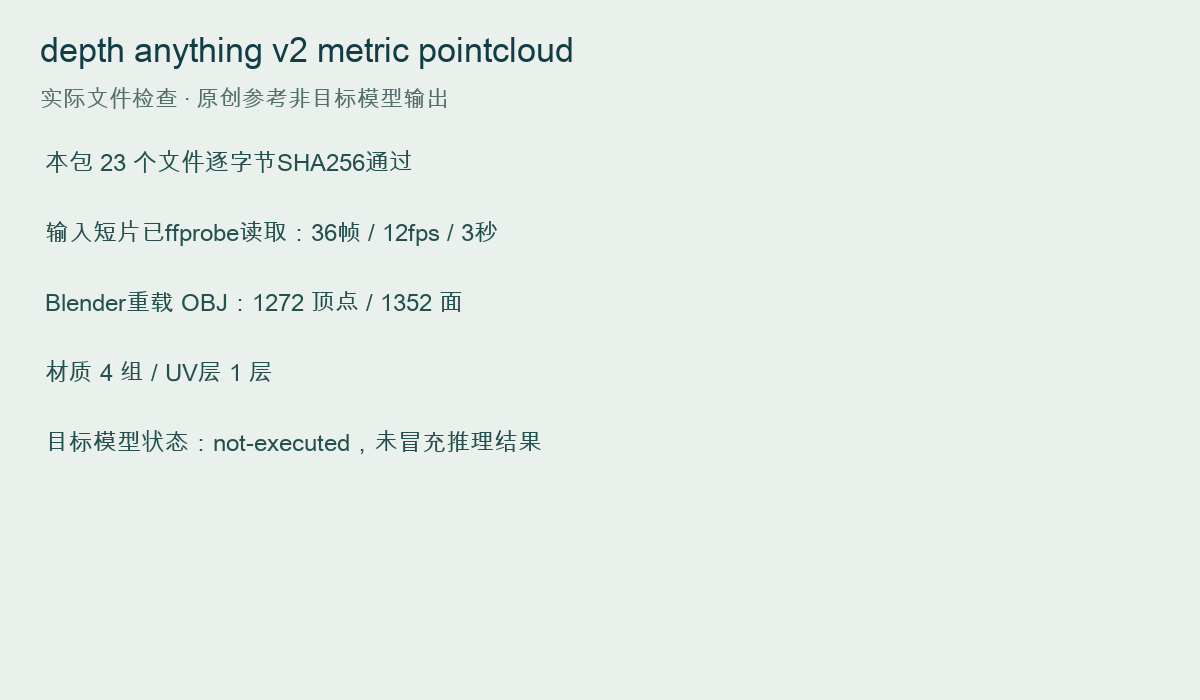
- 模型未运行时保留not-executed,不把参考文件复制更名为成功结果。
常见问题
照片生成点云可以量家具尺寸吗?
本题不能作为精密测量依据。metric模型给出有训练先验的距离估计;实际尺寸、相机标定、域差异和误差都需要独立核查。
Depth Anything V2 metric与relative的npy可以互换吗?
不可以。相对数值没有可直接使用的米制尺度,反投影后随意把单位标成米会制造错误尺寸。
为什么包内有真实可打开的PLY却还说模型没运行?
PLY来自原创场景的已知几何和真实反投影脚本,是明确标注的参考材料;目标metric模型推理未执行。